让机器人后空翻容易,让它剥一个鸡蛋,却可能让整个实验室头疼几个月。为什么?问题往往不在“脑子”,而在“身体”。今天,我们就把人形机器人“大卸八块”,看看这副钢铁之躯里藏着哪些学问。
一、关节:机器人身上的“发动机”
人类的关节靠肌肉驱动,机器人的关节则靠电机驱动。但普通电机转得太快、力气分布不对劲,直接装上去,机器人就成了“抽风的风扇”。于是工程师需要在电机后面加一个“变速箱”——在机器人行业里,它有个拗口的名字:谐波减速器。
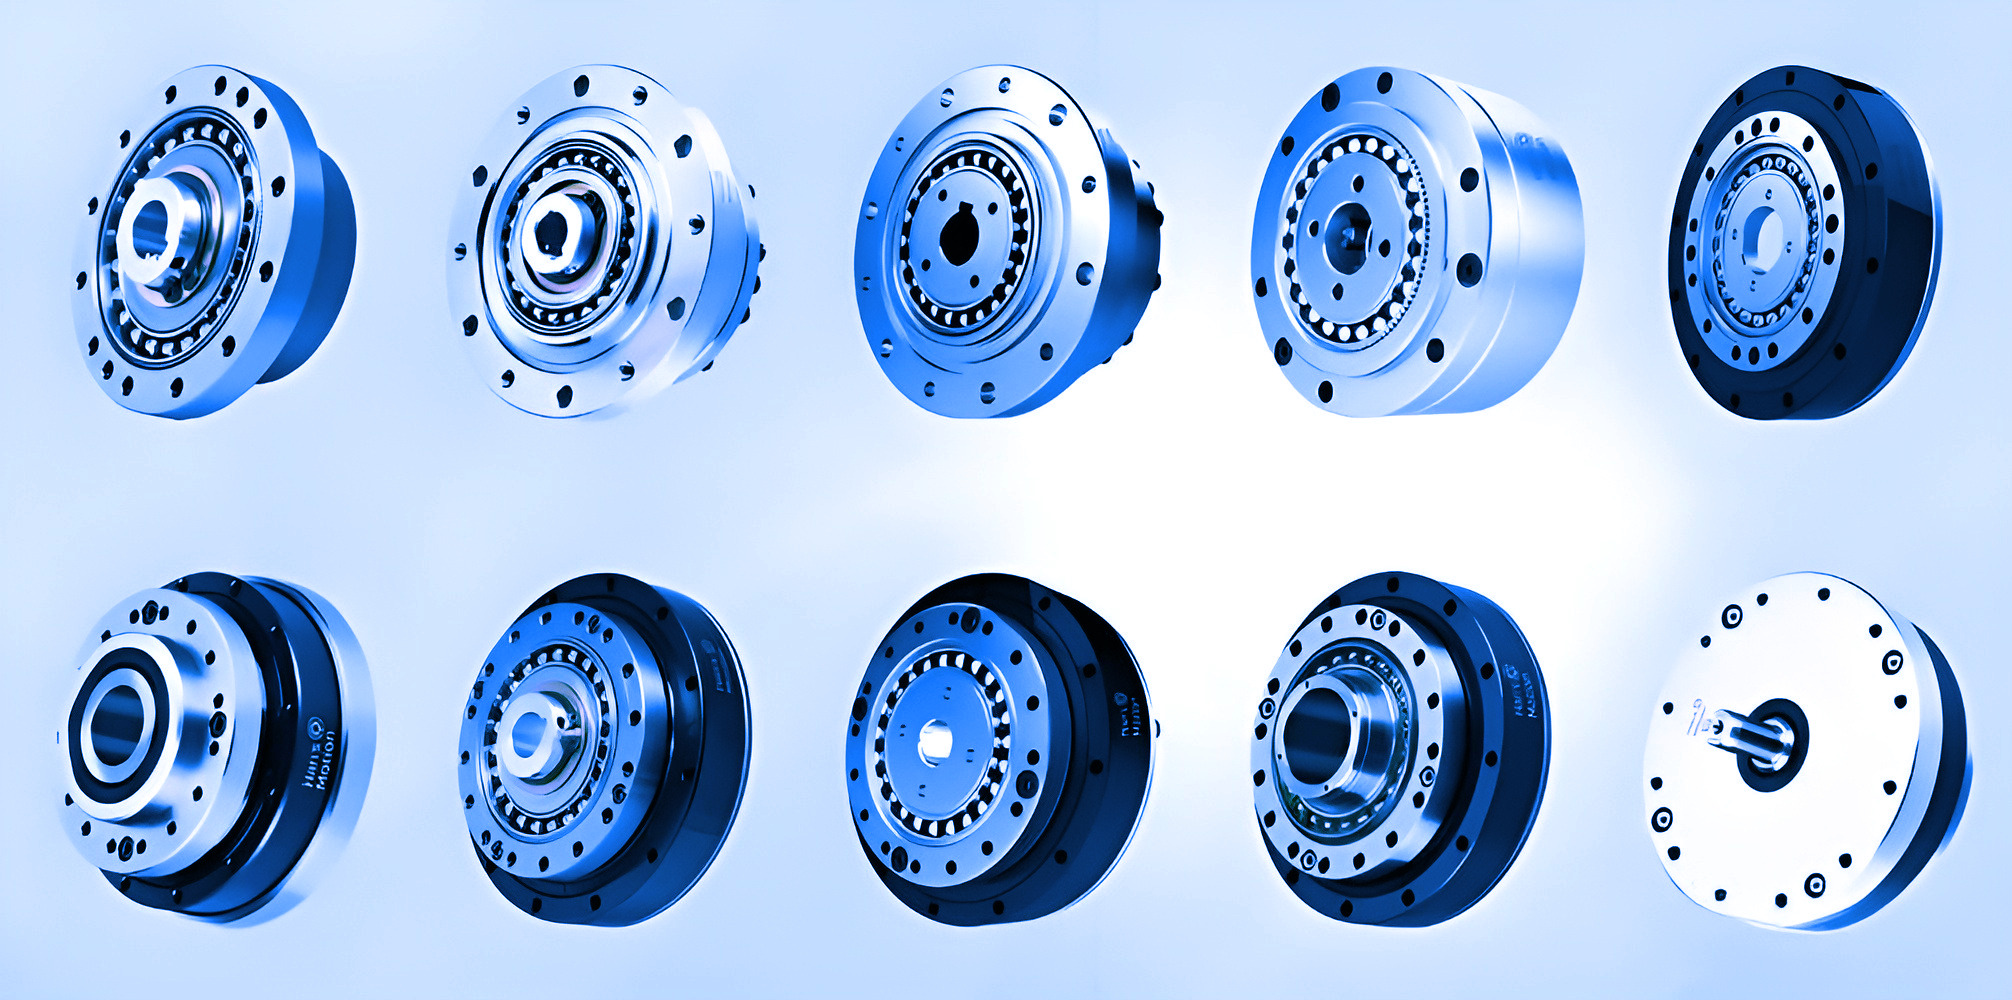
谐波减速器的原理相当巧妙:它由一个椭圆形的波发生器、一个柔性的薄壁杯和一个刚性的外齿圈组成。波发生器转动时,把柔性齿轮“挤”成椭圆形,让它与外齿圈在少数几个点上啮合。就这样,通过柔性变形传递动力,能以极小的体积实现上百倍的减速,还几乎没有空隙(术语叫“零背隙”),保证机器人手臂转动时又稳又准。
这项工艺长期被少数几家国外企业垄断,是机器人“贵”的重要原因之一。近几年国产谐波减速器逐步崛起,才让人形机器人的价格有了大幅下降的空间。
二、灵巧手:最难的其实是“手”
很多人以为机器人最难的是双腿,其实更难的是双手。你伸手拿起一支笔,看似轻描淡写。但对机器人来说,这是一场“多线程考试”:手指要用多大的力?大了会捏断笔,小了会滑落;手指要在哪些位置接触?怎么配合拇指完成“对握”?人类的手上有27块骨头、数十条肌肉,大脑中有相当大一片皮层专门负责手部的感觉和运动——可以说,人手是进化打造的巅峰之作。
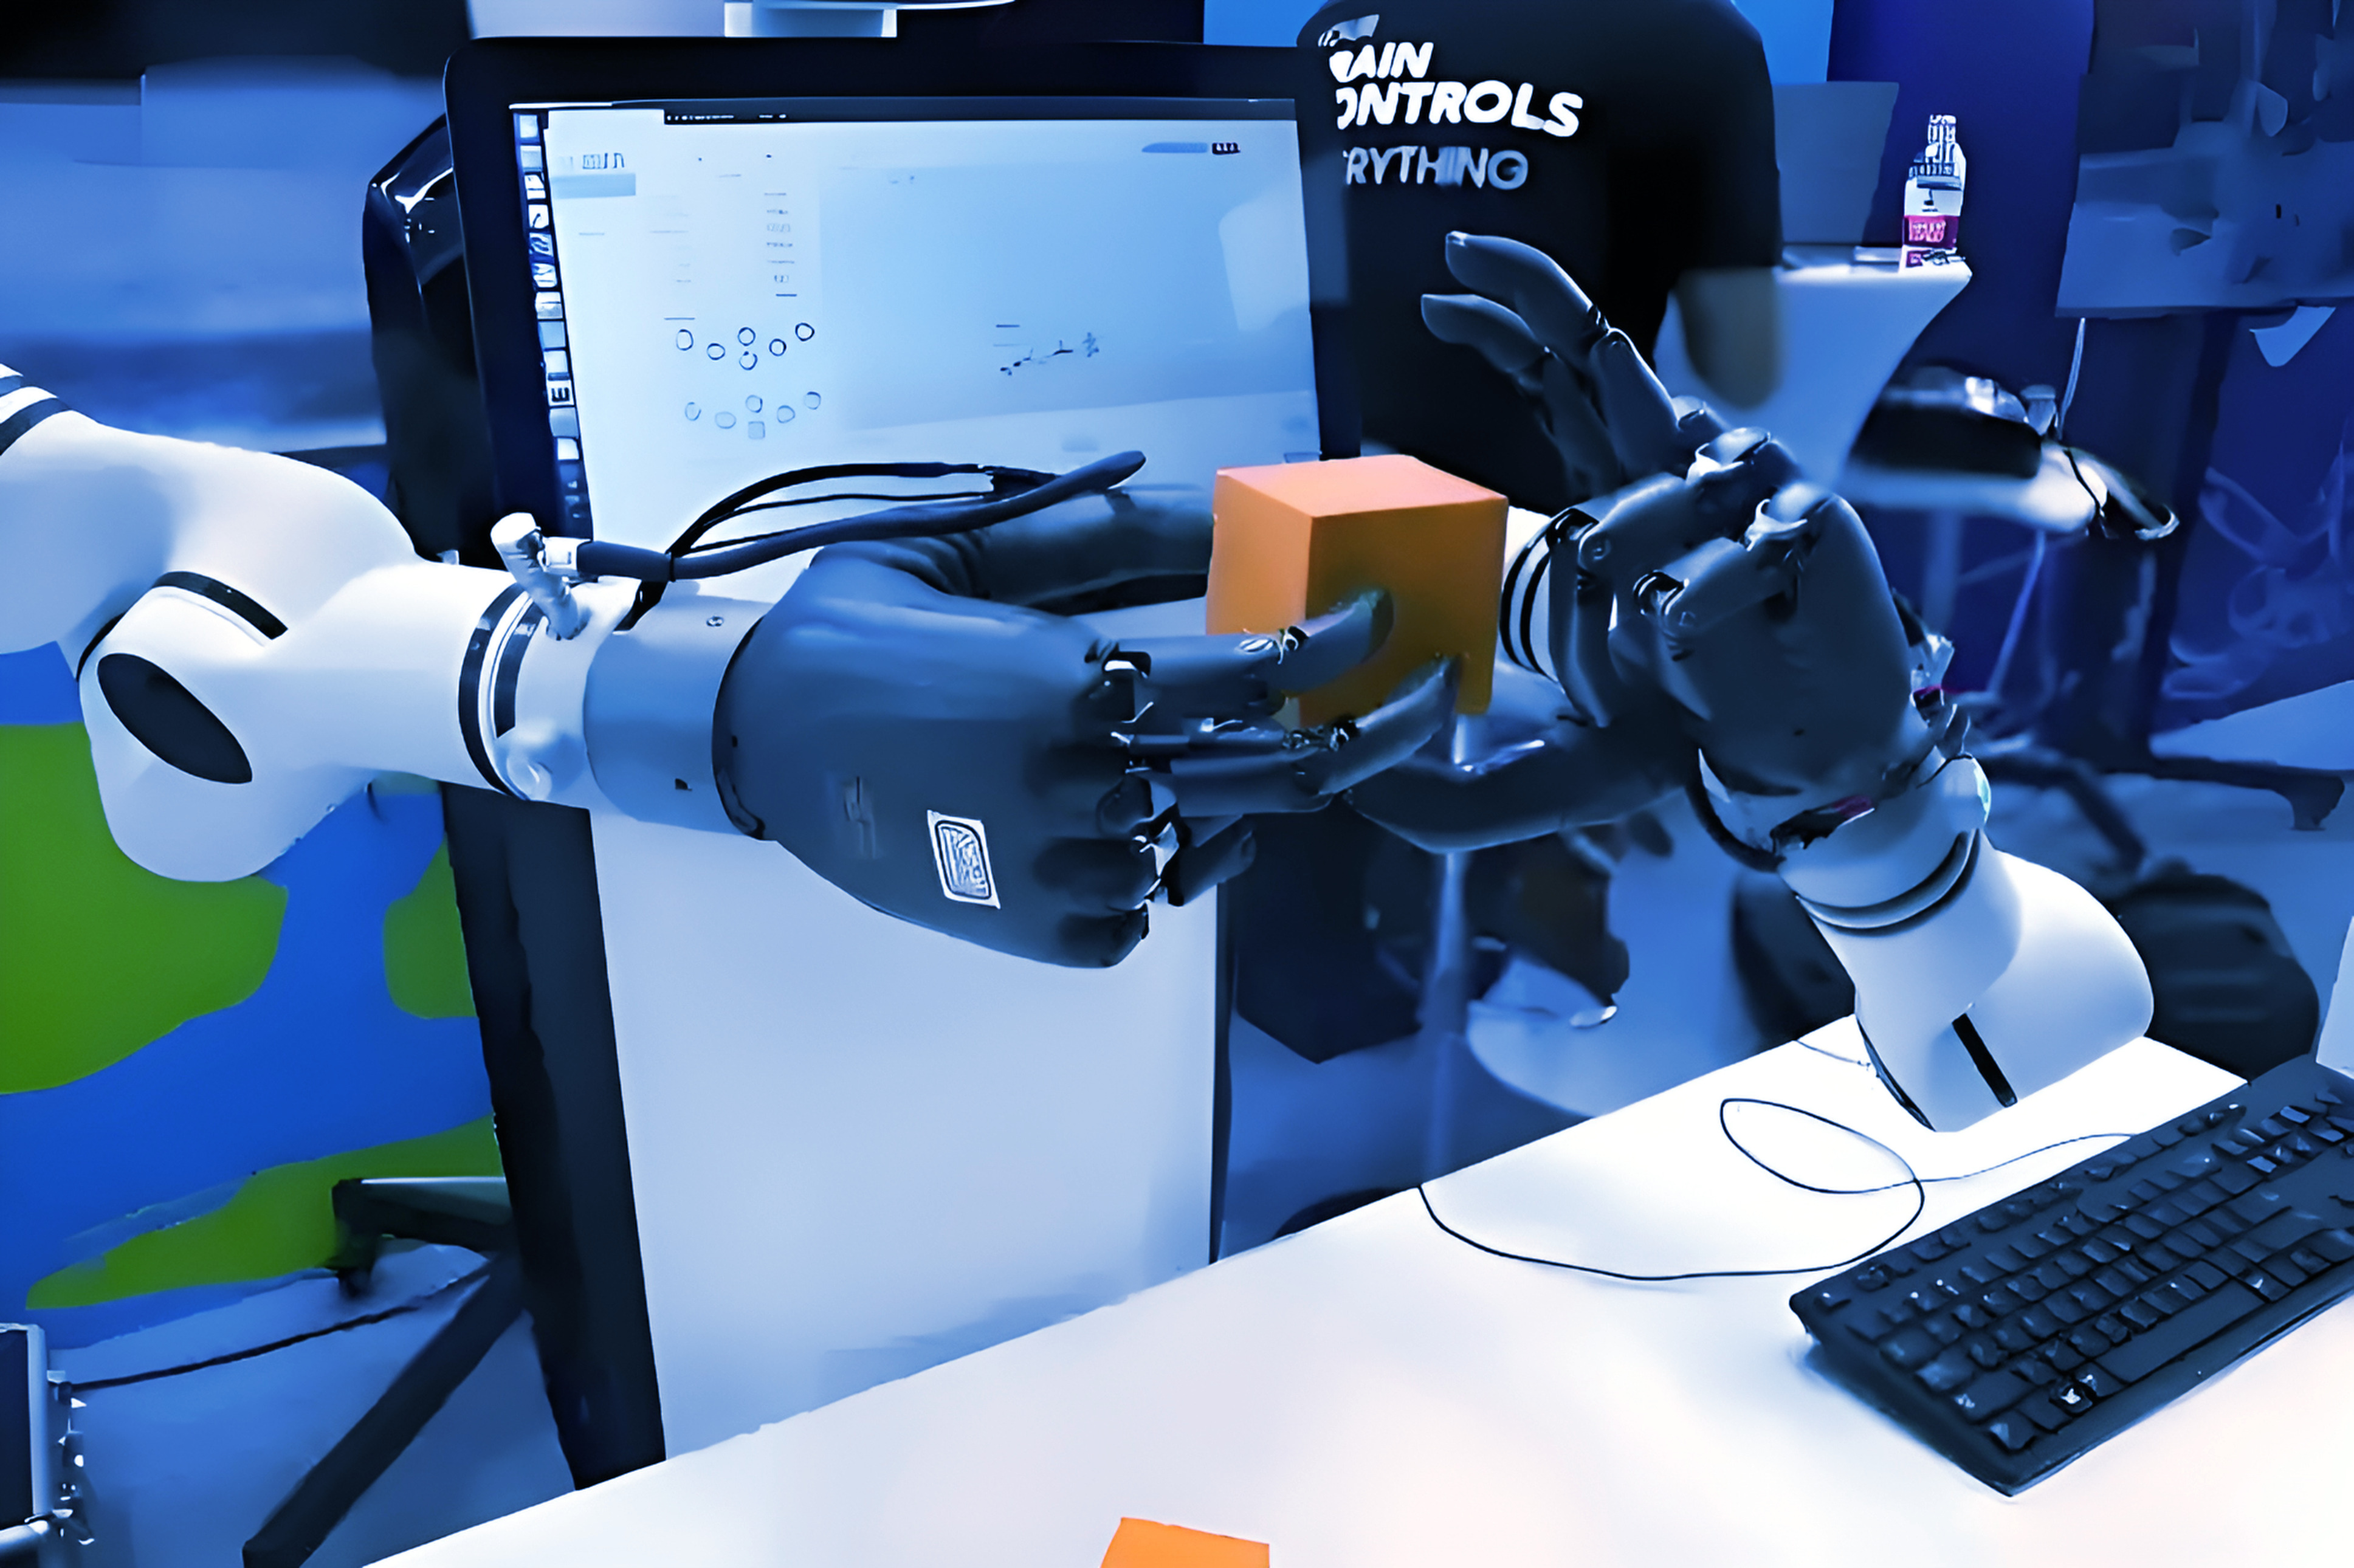
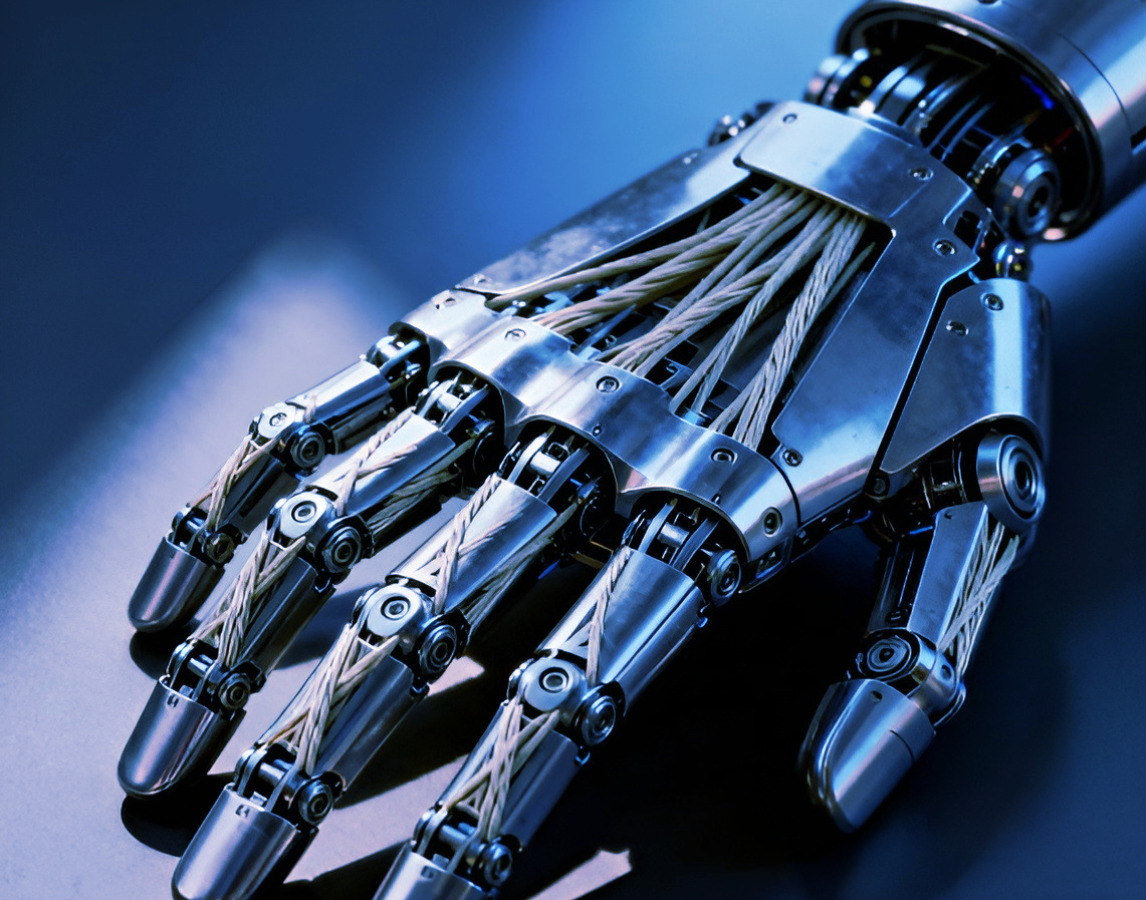
目前主流的机器人灵巧手有几种思路:有的靠电机直接牵动手指关节;有的模仿人类,用“腱绳”(类似我们手背上的肌腱)远距离传动,把电机藏在手臂里,让手指更纤细;还有的在指尖装上触觉传感器,让手“有感觉”地发力。衡量灵巧手水平的指标叫“自由度”——通俗说就是能独立活动的关节数量。人类的每只手有二十多个自由度,而机器人灵巧手能稳定控制十几二十个自由度,就已经是行业尖货了。
三、传感器:给机器人装上“五官”
有了关节和手,机器人还得“知道”自己和世界发生了什么,这就要靠传感器。
眼睛:最常用的是摄像头。高端一些的还会配备激光雷达——向外发射激光并测量反射时间,像蝙蝠的回声定位一样,精确绘制周围环境的三维地图。还有事件相机这样的新物种,只捕捉画面中“变化的部分”,快得能看清高速飞来的球。
前庭:人靠内耳维持平衡,机器人靠惯性测量单元(IMU)——它时刻报告身体正在往哪个方向倾斜、旋转,这是机器人摔倒后能自己爬起来的前提。
皮肤:力传感器分布在手腕、脚踝和关节处,感知“用了多大力、是否被推了一下”;更前沿的“电子皮肤”甚至能分辨被抚摸的位置和材质。
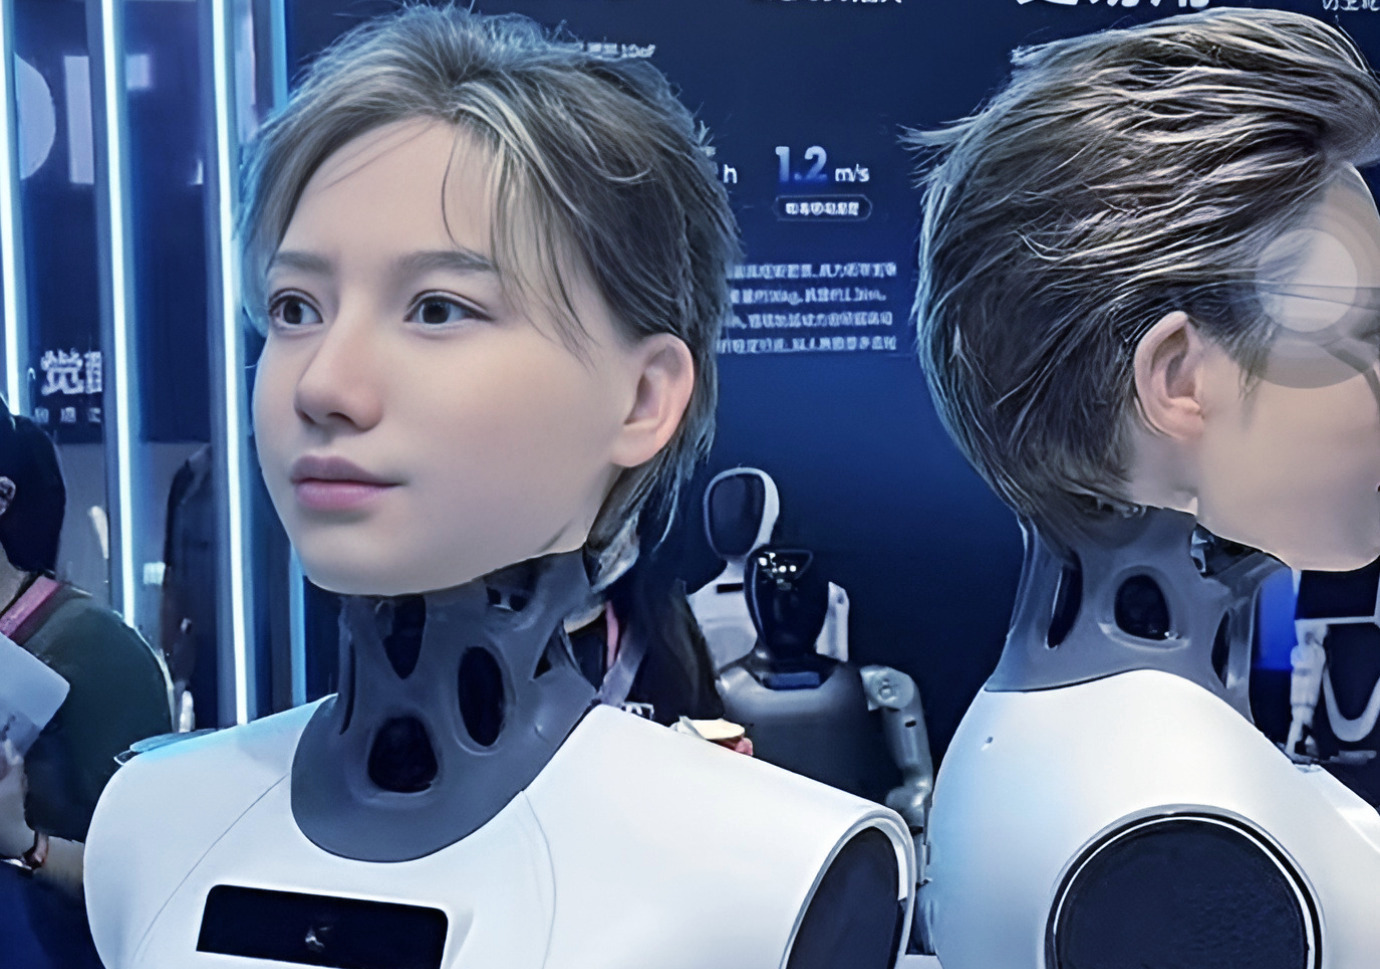
有意思的是,传感器面临的挑战往往不是“造不出”,而是“太娇贵”——跌倒、碰撞、灰尘、水汽,都可能让精密的传感器失灵。让机器人在现实的“风吹雨打”中保持五官灵敏,是另一门大学问。
四、“体力活”的隐性门槛:电池与散热
还有两个容易被忽略的细节。一是电池:人形机器人全身十几个关节同时发力,功率惊人,而电池又不能太重——电池越重,本身耗电越多,这是个“背着自己补给徒步”的悖论。目前多数人形机器人续航只有两到四小时,这也是马拉松赛场上频繁换电的原因。二是散热:电机和高算力芯片持续工作会发烫,机器人没有汗腺,只能靠风冷或液冷硬扛。
五、身体,是智能的另一部分
看到这里你应该明白了:具身智能的“智能”,一半在算法里,一半在这些精巧的机械与器件里。腿不够稳,再聪明的导航也无用武之地;手不够巧,再好的视觉识别也拿不稳一个鸡蛋。
工程师们常说一句半开玩笑的话:“机器人学的一半是物理学。”当你下次看到机器人颤巍巍却坚定地迈出一步、小心翼翼地捏起一枚螺丝时,请记住:那不只是一段代码的胜利,更是无数机械、材料、传感器技术的合奏。
小结:机器人的身体由关节(电机+谐波减速器)、灵巧手(自由度是核心指标)、传感器(视觉、惯性、力触觉“五官”)以及电池散热系统构成。莫拉维克悖论在硬件上同样成立——最像“本能”的动作,恰恰最难实现。身体与大脑,是具身智能缺一不可的两翼。
 赣公网安备:36020202000047号